


Easy3D
3D画像処理ライブラリ
- 点群の処理と管理
- 柔軟なZMap生成
- 点群のトリミング、間引き、フィッティング、位置合わせを行う3D処理機能
- 多数の3Dセンサーに対応
- 3Dビューアによるインタラクティブな3D表示
説明
点群処理
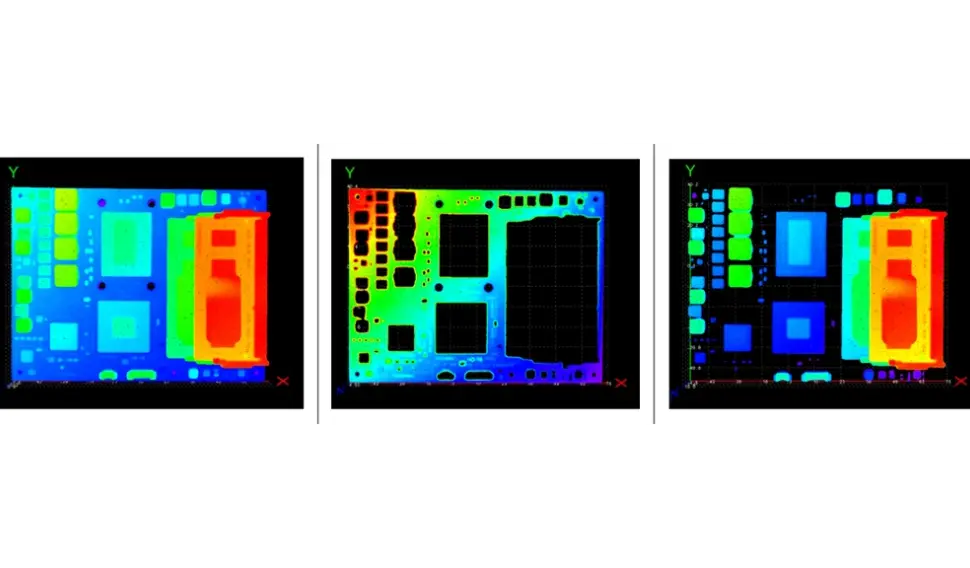
キャリブレーション後、3D点群には、実世界の3D座標系に基づく歪みのないデータが含まれます。座標変換、点群の切り取りや間引き、平面の検出やフィッティング、部品の位置合わせなど、Easy3Dの機能を使用して3D点群を処理します。
3Dセンサーとの互換性
Easy3Dライブラリは、Automation Technology、Azure Kinect、Benano、Heliotis、IDS Ensenso、Intel Realsense、Lucid Helios、LMI Gocator、Mech-Mind、Nerian Ruby、Photoneo PhoXi、 Shenzhen SinceVision (SSZN)、Zividなど、サードパーティ製の3Dセンサーからデータをインポートすることができます。点群データやZマップは効率的に管理され、3D処理や分析を行うことが可能です。
ZMapの生成
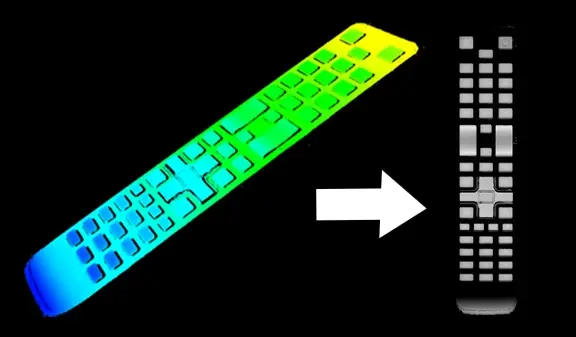
ZMapとは、点群を基準平面上に投影したもので、距離はピクセルのグレースケール値として保存されます。ZMapには歪みがなく、メトリック座標系が採用されています。 Easy3Dには、このようなZMapを生成するための関数が用意されています。さらに重要な点として、eVisionのすべての2D処理関数をZMapに適用することができます。具体的には、EasyImageによるフィルタリングや閾値処理、EasyObjectによるブロブ解析、EasyGaugeによるサブピクセル測定、EasyFindおよびEasyMatchによるパターンマッチングなどが挙げられます。
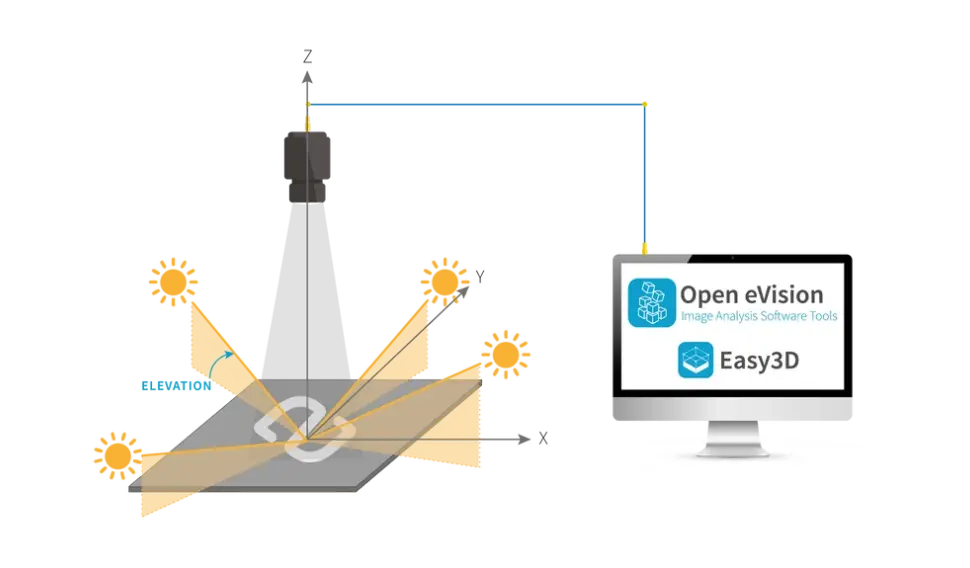
3D表面検査のための測光ステレオ法
「測光ステレオ」機能は、単一の視点から撮影されたものの、異なる方向からの照明下で撮影された同一表面の複数の画像を取得することにより、その表面の各点の方位とアルベドを推定します。 この手法は、単一のカメラと光源の組み合わせでは確認できない物体の表面にある細部(欠陥や情報)の検査に適しており、表面の曲率や質感の微細な変化を明らかにします。また、以下のような他のライブラリの前処理段階として利用することも可能です:
- コード読み取り:EasyMatrixCode、EasyQRCode、またはEasyBarCode
- 光学文字認識(OCR):EasyOCR
- 位置合わせ:EasyMatch、EasyFind
- 測定:EasyGauge
- 欠陥検出:EasyObject、EasySegment
Easy3Dライブラリでは、フォトメトリックステレオ機能が利用可能です。
3Dビューア
Easy3Dの3D Viewerクラスを使用して、インタラクティブな3D表示を作成します。3D Viewerは、点群や3Dオブジェクトを表示することができます。OpenGLインターフェースを使用しており、互換性のある表示デバイスが必要です。
その他のメリット
ネオ・ライセンシング・システム
Neoは新しいライセンスシステムです。信頼性が高く、最先端の技術を搭載しており、eVisionおよびeGrabberのライセンスを保存できるようになりました。Neoでは、NeoドングルかNeoソフトウェアコンテナのどちらでライセンスをアクティベートするかを選択できます。ライセンスを購入した時点で、後で決めることも可能です。
Neoドングルは堅牢なハードウェアであり、コンピュータ間で転用できる柔軟性を備えています。Neoソフトウェアコンテナは専用のハードウェアを必要とせず、代わりにアクティベーションが行われたコンピュータに紐付けられます。
Neoには専用の「Neo License Manager」が付属しており、直感的で使いやすいグラフィカルユーザーインターフェース(GUI)と、Neoのライセンス手続きを簡単に自動化できるコマンドラインインターフェース(CLI)の2種類が用意されています。
WindowsおよびLinux向けすべてのeVisionライブラリ
- Microsoft Windows 11、10 for x86-64 (64ビット) プロセッサアーキテクチャ
- x86_64 システム上の Microsoft Windows 11、10 IoT Enterprise
- Linux for x86-64 (64ビット) および ARMv8-A (64ビット) プロセッサアーキテクチャ(glibc バージョン 2.18 以上)
eVision Studio
グラフィカルインターフェースを使用して、複雑な画像処理シーケンスを設計することができます。これらのツールの集合体は、eVisionライブラリの多様性と機能性を体現しています。 処理パイプラインに対応するC++、Python、C#のソースコードが自動的に生成され、eVision APIのインタラクティブなドキュメントとして機能します。eVision Studioは、GigE Visionカメラ、Coaxlinkフレームグラバー、eGrabberレコーダーのシーケンスなど、ライブ画像ソースを処理することができます。
このアプリケーションは無料で、WindowsおよびLinux上で動作し、IntelおよびARMの64ビットアーキテクチャに対応しています。
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4181 Open Easy3D for USB dongle
PC4331 Open eVision Easy3D
- Related products
-
PC1637 Coaxlink Quad 3D-LLE
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)