


Easy3D
3D-Bildverarbeitungsbibliothek
- Verarbeitung und Verwaltung von Punktwolken
- Flexible Erstellung von ZMap-Dateien
- 3D-Verarbeitungsfunktionen zum Zuschneiden, Ausdünnen, Anpassen und Ausrichten von Punktwolken
- Kompatibel mit vielen 3D-Sensoren
- Interaktive 3D-Darstellung mit dem 3D-Viewer
Beschreibung
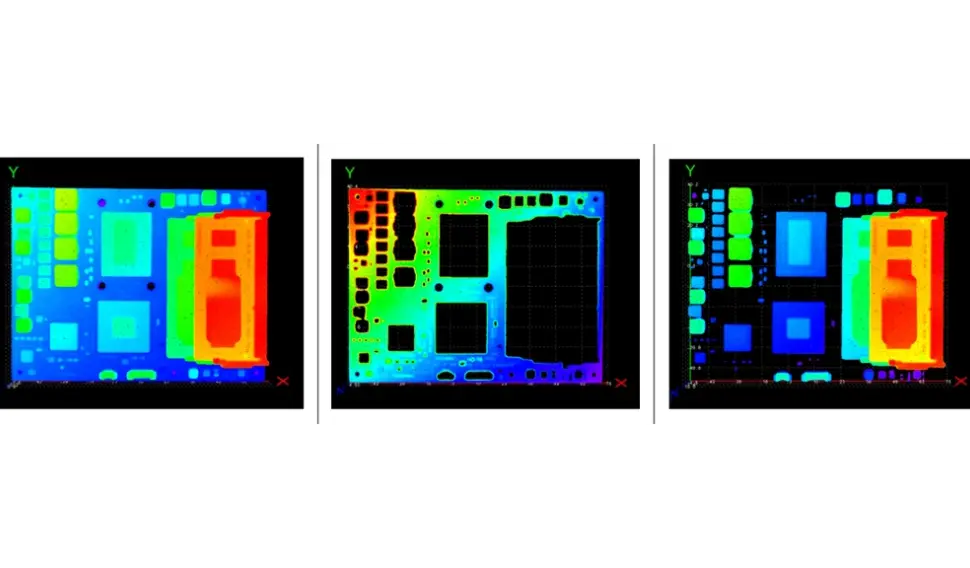
Punktwolkenverarbeitung
Nach der Kalibrierung enthält die 3D-Punktwolke verzerrungsfreie Daten, die auf einem realen 3D-Koordinatensystem basieren. Verarbeiten Sie 3D-Punktwolken mit Easy3D-Funktionen wie Koordinatentransformation, Zuschneiden und Ausdünnen von Punktwolken, Ermitteln und Anpassen von Ebenen oder Ausrichten von Bauteilen.
Kompatibilität mit 3D-Sensoren
Die Easy3D-Bibliothek kann Daten von 3D-Sensoren von Drittanbietern wie Automation Technology, Azure Kinect, Benano, Heliotis, IDS Ensenso, Intel Realsense, Lucid Helios, LMI Gocator, Mech-Mind, Nerian Ruby, Photoneo PhoXi, Shenzhen SinceVision (SSZN), Zivid und anderen zu importieren. Punktwolken und ZMaps werden effizient verwaltet und ermöglichen die Durchführung von 3D-Verarbeitungs- und Analysevorgängen.
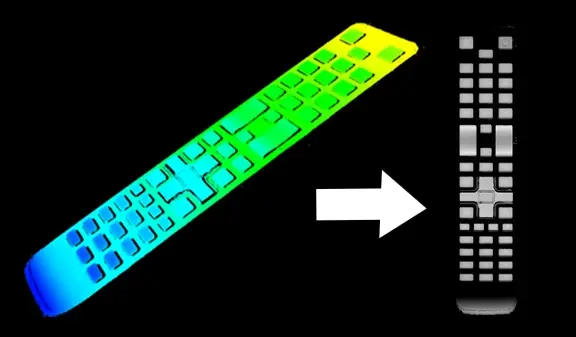
ZMap-Generierung
Eine ZMap ist die Projektion einer Punktwolke auf eine Referenzebene, wobei die Abstände als Graustufenwerte der Pixel gespeichert werden. ZMaps sind verzerrungsfrei und verfügen über ein metrisches Koordinatensystem. Easy3D bietet Funktionen zur Erstellung solcher ZMaps. Vor allem aber können Sie alle 2D-Verarbeitungsfunktionen von eVision auf ZMaps anwenden: Filterung und Schwellenwertbildung mit EasyImage, Blob-Analyse mit EasyObject, Subpixel-Messung mit EasyGauge sowie Musterabgleich mit EasyFind und EasyMatch.
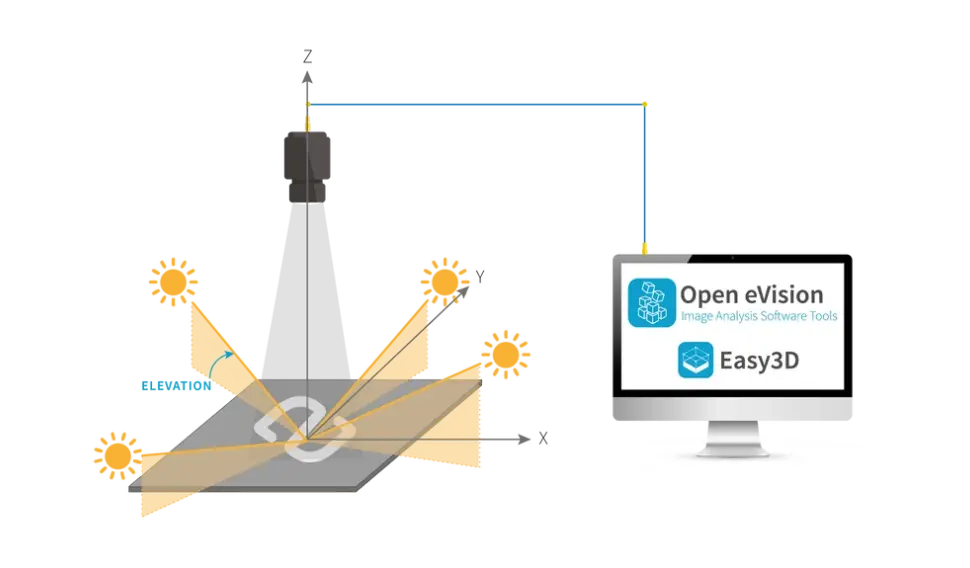
Photometrisches Stereoverfahren zur 3D-Oberflächen-Inspektion
Die Funktion „Photometrisches Stereo“ schätzt die Ausrichtung und die Albedo jedes Punktes einer Oberfläche, indem mehrere Bilder derselben Oberfläche erfasst werden, die zwar aus einem einzigen Blickwinkel, jedoch unter Beleuchtung aus verschiedenen Richtungen aufgenommen wurden. Das Verfahren eignet sich für die Inspektion von Details (Fehlern oder Informationen) auf der Oberfläche von Objekten, die mit einem einzelnen Kamera-Licht-Paar nicht erkennbar sind, und deckt kleine Abweichungen in der Oberflächenkrümmung oder -textur auf. Es kann als Vorverarbeitungsschritt für andere Bibliotheken verwendet werden, wie zum Beispiel:
- Codelesung: EasyMatrixCode, EasyQRCode oder EasyBarCode
- Optische Zeichenerkennung: EasyOCR
- Ausrichtung: EasyMatch, EasyFind
- Messung: EasyGauge
- Fehlererkennung: EasyObject, EasySegment
Photometrisches Stereo ist in der Easy3D-Bibliothek verfügbar.
3D-Viewer
Verwenden Sie die Klasse „3D Viewer“ von Easy3D, um eine interaktive 3D-Darstellung zu erstellen. Der 3D Viewer kann Punktwolken und 3D-Objekte anzeigen. Er nutzt die OpenGL-Schnittstelle und erfordert ein kompatibles Anzeigegerät.
Weitere Vorteile
Neo-Lizenzierungssystem
Neo ist das neue Lizenzierungssystem. Es ist zuverlässig, auf dem neuesten Stand der Technik und steht nun für die Speicherung von eVision- und eGrabber-Lizenzen zur Verfügung. Mit Neo können Sie wählen, wo Sie Ihre Lizenzen aktivieren möchten – entweder auf einem Neo-Dongle oder in einem Neo-Software-Container. Sie kaufen eine Lizenz und entscheiden sich später.
Neo-Dongles bieten robuste Hardware und die Flexibilität, von einem Computer auf einen anderen übertragen zu werden. Neo-Software-Container benötigen keine spezielle Hardware, sondern sind stattdessen an den Computer gebunden, auf dem sie aktiviert wurden.
Neo wird mit einem eigenen, dedizierten Neo-Lizenzmanager ausgeliefert, der in zwei Varianten erhältlich ist: als intuitive, benutzerfreundliche grafische Benutzeroberfläche und als Befehlszeilenschnittstelle, die eine einfache Automatisierung der Neo-Lizenzierungsvorgänge ermöglicht.
Alle eVision-Bibliotheken für Windows und Linux
- Microsoft Windows 11, 10 für x86-64 (64-Bit) Prozessorarchitektur
- Microsoft Windows 11, 10 IoT Enterprise auf x86_64-Systemen
- Linux für x86-64 (64-Bit) und ARMv8-A (64-Bit) Prozessorarchitekturen mit einer glibc-Version größer oder gleich 2.18
eVision Studio
Komplexe Bildverarbeitungsabläufe lassen sich über eine grafische Benutzeroberfläche entwerfen. Die Sammlung dieser Werkzeuge spiegelt die Vielfalt und die Leistungsfähigkeit der eVision-Bibliotheken wider. Der der Verarbeitungspipeline entsprechende Quellcode in C++, Python und C# wird automatisch generiert und dient als interaktive Dokumentation der eVision-API. eVision Studio kann Live-Bildquellen wie beispielsweise GigE Vision-Kameras, einen Coaxlink-Framegrabber oder eGrabber-Recorder-Sequenzen verarbeiten.
Diese Anwendung ist kostenlos, läuft unter Windows und Linux und ist mit Intel- und ARM-64-Bit-Architekturen kompatibel.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4181 Open Easy3D for USB dongle
PC4331 Open eVision Easy3D
- Related products
-
PC1637 Coaxlink Quad 3D-LLE
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)