


Easy3D
Libreria per l'elaborazione delle immagini 3D
- Elaborazione e gestione delle nuvole di punti
- Generazione flessibile di ZMap
- Funzioni di elaborazione 3D per il ritaglio, la decimazione, l'adattamento e l'allineamento delle nuvole di punti
- Compatibile con numerosi sensori 3D
- Visualizzazione 3D interattiva con il 3D Viewer
Descrizione
Elaborazione delle nuvole di punti
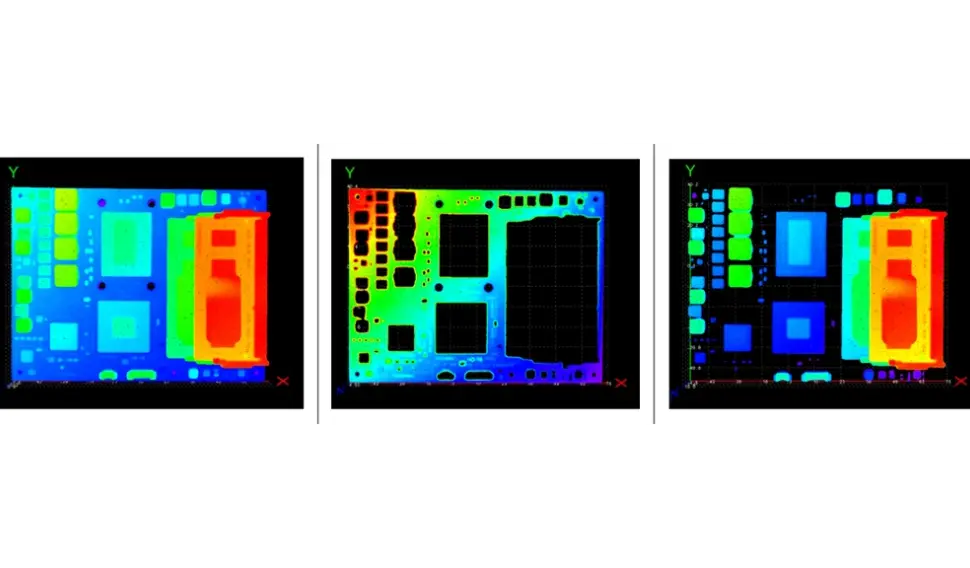
Dopo la calibrazione, la nuvola di punti 3D contiene dati privi di distorsioni, basati su un sistema di coordinate 3D del mondo reale. È possibile elaborare le nuvole di punti 3D utilizzando le funzioni di Easy3D, quali la trasformazione delle coordinate, il ritaglio e la decimazione della nuvola di punti, l'individuazione e l'adattamento di piani o l'allineamento di parti.
Compatibilità con i sensori 3D
La libreria Easy3D è in grado di importare dati da sensori 3D di terze parti quali Automation Technology, Azure Kinect, Benano, Heliotis, IDS Ensenso, Intel Realsense, Lucid Helios, LMI Gocator, Mech-Mind, Nerian Ruby, Photoneo PhoXi, Shenzhen SinceVision (SSZN), Zivid e altri. Le nuvole di punti e le ZMap vengono gestite in modo efficiente e consentono di eseguire elaborazioni e analisi 3D.
Generazione di ZMap
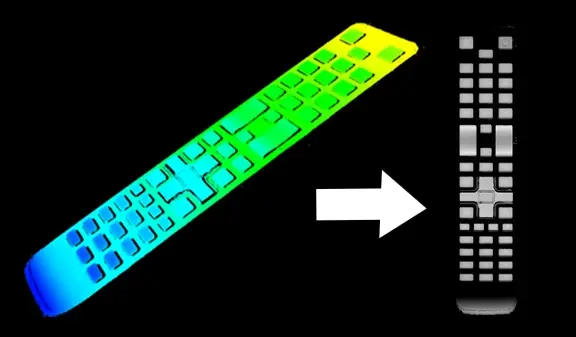
Una ZMap è la proiezione di una nuvola di punti su un piano di riferimento, in cui le distanze sono memorizzate come valori di scala di grigi dei pixel. Le ZMap sono prive di distorsioni e dispongono di un sistema di coordinate metriche. Easy3D fornisce funzioni per generare tali ZMap. Ancora più importante, è possibile applicare tutte le funzioni di elaborazione 2D di eVision alle ZMap: filtraggio e soglia con EasyImage, analisi dei blob con EasyObject, misurazione sub-pixel con EasyGauge, riconoscimento di pattern con EasyFind ed EasyMatch.
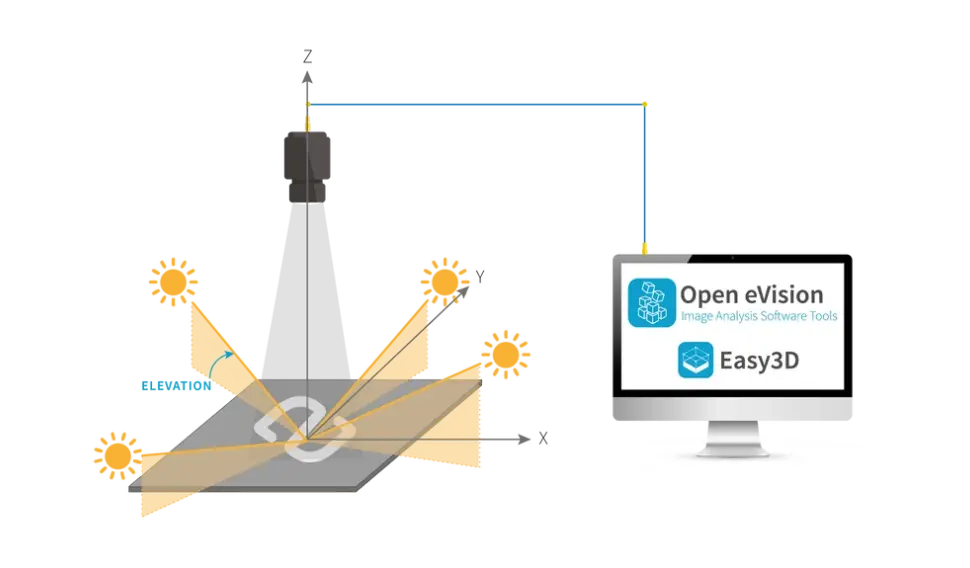
Stereoscopia fotometrica per l'ispezione di superfici 3D
La funzione "Stereo fotometrico" stima l'orientamento e l'albedo di ciascun punto di una superficie acquisendo diverse immagini della stessa superficie riprese da un unico punto di vista, ma con illuminazione proveniente da direzioni diverse. Il metodo è adatto all’ispezione di dettagli (difetti o informazioni) presenti sulla superficie di oggetti che non possono essere rilevati da una singola coppia telecamera-luce e rivela piccole variazioni nella curvatura o nella struttura della superficie. Può essere utilizzato come fase di pre-elaborazione per altre librerie, quali:
- Lettura di codici: EasyMatrixCode, EasyQRCode o EasyBarCode
- Riconoscimento ottico dei caratteri: EasyOCR
- Allineamento: EasyMatch, EasyFind
- Misurazione: EasyGauge
- Rilevamento dei difetti: EasyObject, EasySegment
La stereoscopia fotometrica è disponibile nella libreria Easy3D.
Visualizzatore 3D
Utilizza la classe 3D Viewer di Easy3D per creare una visualizzazione 3D interattiva. Il 3D Viewer è in grado di visualizzare nuvole di punti e oggetti 3D. Utilizza l'interfaccia OpenGL e richiede un dispositivo di visualizzazione compatibile.
Altri vantaggi
Sistema di licenze Neo
Neo è il nuovo sistema di gestione delle licenze. È affidabile, all’avanguardia ed è ora disponibile per la gestione delle licenze eVision ed eGrabber. Neo ti permette di scegliere dove attivare le tue licenze: su un dongle Neo o in un contenitore software Neo. Acquista una licenza, deciderai in seguito.
I Neo Dongle offrono un hardware robusto e garantiscono la flessibilità di poter essere trasferiti da un computer all’altro. I Neo Software Container non richiedono alcun hardware dedicato, ma sono invece collegati al computer su cui sono stati attivati.
Neo viene fornito con il proprio Neo License Manager dedicato, disponibile in due versioni: un’interfaccia grafica intuitiva e di facile utilizzo e un’interfaccia a riga di comando che consente di automatizzare facilmente le procedure di licenza di Neo.
Tutte le librerie eVision per Windows e Linux
- Microsoft Windows 11, 10 per architettura processore x86-64 (64 bit)
- Microsoft Windows 11, 10 IoT Enterprise su sistemi x86_64
- Linux per architetture di processori x86-64 (64 bit) e ARMv8-A (64 bit) con versione glibc superiore o uguale a 2.18
eVision Studio
È possibile progettare sequenze complesse di elaborazione delle immagini utilizzando un'interfaccia grafica. L'insieme di strumenti riflette la varietà e le potenzialità delle librerie eVision. Il codice sorgente in C++, Python e C#, corrispondente alla pipeline di elaborazione, viene generato automaticamente e fornisce una documentazione interattiva dell’API eVision. eVision Studio è in grado di elaborare sorgenti di immagini in tempo reale quali una telecamera GigE Vision, un frame grabber Coaxlink o sequenze registrate da eGrabber.
Questa applicazione è gratuita, funziona su Windows e Linux ed è compatibile con le architetture Intel e ARM a 64 bit.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4181 Open Easy3D for USB dongle
PC4331 Open eVision Easy3D
- Related products
-
PC1637 Coaxlink Quad 3D-LLE
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)