


Easy3DMatch
3D 정렬 및 검사 라이브러리
- 스캔된 3D 객체를 다른 스캔 결과나 기준 메쉬와 정렬
- 3D 스캔 결과와 골든 샘플 또는 기준 메쉬 간의 국소적 거리 계산
- 위치가 어긋난 특징, 기하학적 왜곡, 틈, 돌출부 등의 이상 현상 감지...
- 포인트 클라우드, 깊이 맵 또는 높이 맵을 생성하는 모든 3D 센서와 호환됩니다
설명
3D 데이터와 기준 모델을 비교하여 이상 현상 탐지
3D 데이터를 기준 모델과 정렬한 후, Easy3DMatch는 구멍, 돌출부, 흠집, 틈새 등과 같은 국소적인 불일치 사항을 검색할 수 있습니다. 감지된 이상 사항 목록은 각각의 위치, 거리 및 면적 정보와 함께 반환됩니다. 거리와 색상 정보가 포함된 새로운 포인트 클라우드 데이터를 생성하여 대화형 eVision 3D 뷰어를 통해 표시할 수 있습니다.
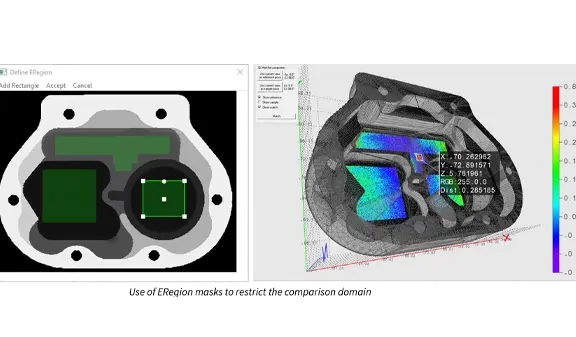
관심 대상인 2D 및 3D 하위 영역 지원
(ZMap상의) 임의의 2D 영역과 (포인트 클라우드상의) 3D 볼륨을 사용하여 관심 하위 영역을 정의할 수 있습니다. 이 경우 정렬 과정에서는 전체 객체가 사용되지만, 비교 및 이상 탐지 시에는 일부 영역만 고려됩니다.
3D 센서와의 호환성
Easy3D 라이브러리는 Automation Technology, Azure Kinect, Benano, Heliotis, IDS Ensenso, Intel Realsense, Lucid Helios, LMI Gocator, Mech-Mind, Nerian Ruby, Photoneo PhoXi, Shenzhen SinceVision (SSZN), Zivid 등 타사 3D 센서에서 데이터를 가져올 수 있습니다. 포인트 클라우드와 ZMap을 효율적으로 관리하여 3D 처리 및 분석을 수행할 수 있습니다.
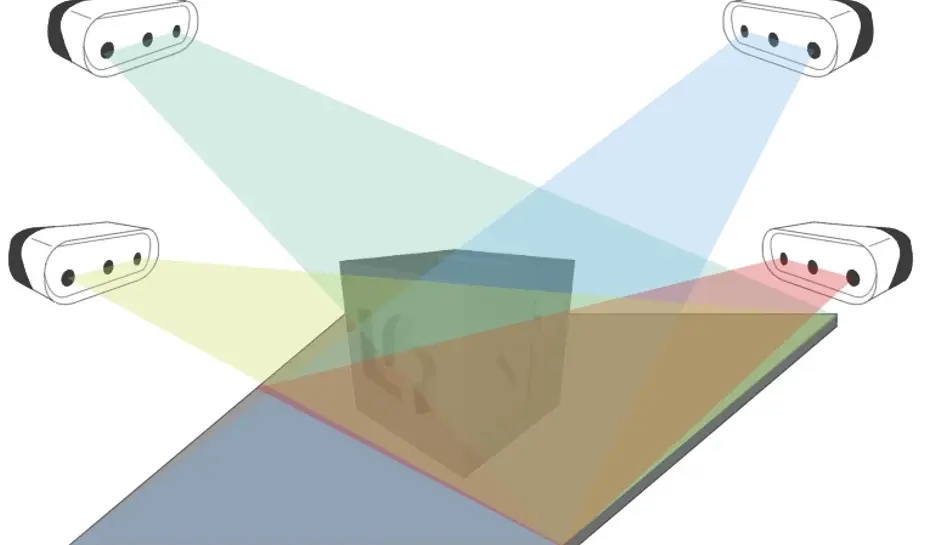
3D 센서 융합
3D 센서 융합은 동일한 물체의 서로 다른 면에 대한 포인트 클라우드를 통합하는 기능입니다. 여러 위치에 배치된 다수의 3D 센서를 사용하여 물체 전체를 한 번에 캡처할 수 있습니다. 이 과정은 보정 단계와 병합 단계로 나뉩니다. 그 결과, 병합 속도가 빠르며 보정 과정은 캡처하려는 물체에 구애받지 않습니다. 마지막으로, 이 절차를 통해 중복된 점이 제거되고 병합된 포인트 클라우드의 모든 속성(색상, 법선 등)이 보존된 최적화된 포인트 클라우드가 생성됩니다.
3D 뷰어
Easy3D의 3D Viewer 클래스를 사용하여 대화형 3D 디스플레이를 생성할 수 있습니다. 3D Viewer는 포인트 클라우드와 3D 객체를 표시할 수 있습니다. 이 클래스는 OpenGL 인터페이스를 사용하며, 호환되는 디스플레이 장치가 필요합니다.
기타 혜택
네오 라이선싱 시스템
Neo는 새로운 라이선싱 시스템입니다. 신뢰할 수 있고 최첨단 기술을 적용한 이 시스템은 이제 eVision 및 eGrabber 라이선스를 저장하는 데 사용할 수 있습니다. Neo를 사용하면 Neo 동글이나 Neo 소프트웨어 컨테이너 중 어디에서 라이선스를 활성화할지 선택할 수 있습니다. 라이선스를 구매한 후, 나중에 결정하시면 됩니다.
Neo 동글은 견고한 하드웨어를 제공하며, 한 컴퓨터에서 다른 컴퓨터로 자유롭게 옮겨 사용할 수 있는 유연성을 갖추고 있습니다. Neo 소프트웨어 컨테이너는 별도의 전용 하드웨어가 필요하지 않으며, 대신 활성화된 컴퓨터에 고정되어 사용됩니다.
Neo에는 전용 Neo 라이선스 관리자가 함께 제공되며, 이 관리자는 직관적이고 사용하기 쉬운 그래픽 사용자 인터페이스(GUI)와 Neo 라이선싱 절차를 손쉽게 자동화할 수 있는 명령줄 인터페이스(CLI)의 두 가지 형태로 제공됩니다.
Windows 및 Linux용 모든 eVision 라이브러리
- Microsoft Windows 11, 10 for x86-64 (64비트) 프로세서 아키텍처
- x86_64 시스템용 Microsoft Windows 11, 10 IoT Enterprise
- x86-64(64비트) 및 ARMv8-A(64비트) 프로세서 아키텍처용 Linux (glibc 버전 2.18 이상)
eVision 스튜디오
그래픽 인터페이스를 사용하여 복잡한 이미지 처리 시퀀스를 설계할 수 있습니다. 이 도구 모음은 eVision 라이브러리의 다양성과 기능을 잘 보여줍니다. 처리 파이프라인에 해당하는 C++, Python 및 C# 소스 코드가 자동으로 생성되며, 이는 eVision API에 대한 대화형 문서를 제공합니다. eVision Studio는 GigE Vision 카메라, Coaxlink 프레임 그래버 또는 eGrabber 레코더 시퀀스와 같은 실시간 이미지 소스를 처리할 수 있습니다.
이 애플리케이션은 무료로 제공되며, Windows 및 Linux에서 실행되고 Intel 및 ARM 64비트 아키텍처와 호환됩니다.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4184 Open Easy3DMatch for USB dongle
PC4334 Open eVision Easy3DMatch
- Included libraries
-
Easy3D
Easy3DMatch
- Related products
-
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)