


Easy3DMatch
Bibliothek für 3D-Ausrichtung und Inspektion
- Ein gescanntes 3D-Objekt mit einem anderen Scan oder einem Referenzgitter ausrichten
- Die lokalen Abstände zwischen 3D-Scans und einem Golden Sample oder Referenzgitter berechnen
- Anomalien wie falsch platzierte Merkmale, geometrische Verzerrungen, Lücken, Unebenheiten usw. erkennen
- Kompatibel mit allen 3D-Sensoren, die Punktwolken, Tiefenkarten oder Höhenkarten erzeugen
Beschreibung
Anomalieerkennung durch Vergleich von 3D-Daten mit einem Referenzmodell
Nach der Ausrichtung der 3D-Daten auf das Referenzmodell kann Easy3DMatch nach lokalen Abweichungen wie Löchern, Unebenheiten, Kratzern, Spalten usw. suchen. Die Liste der erkannten Anomalien wird zusammen mit deren individueller Position, Entfernung und Fläche ausgegeben. Neue Punktwolken mit Entfernungsangaben und farbigen Daten können generiert und mit dem interaktiven eVision 3D-Viewer angezeigt werden.
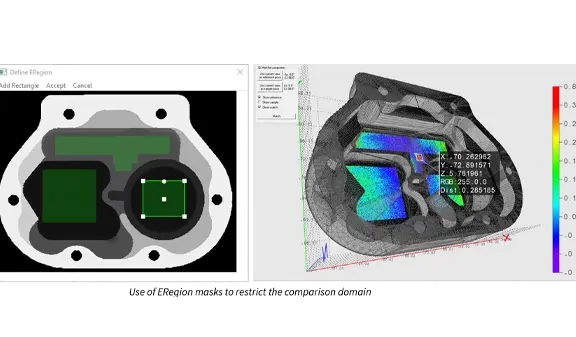
Unterstützung von 2D- und 3D-Teilbereichen von Interesse
Beliebige 2D-Bereiche (auf ZMaps) und 3D-Volumina (auf Punktwolken) können zur Definition von Unterbereichen von Interesse verwendet werden. In diesem Fall wird das gesamte Objekt während des Ausrichtungsprozesses herangezogen, jedoch werden nur bestimmte Teile für den Vergleich und die Anomalieerkennung berücksichtigt.
Kompatibilität mit 3D-Sensoren
Die Easy3D-Bibliothek kann Daten von 3D-Sensoren von Drittanbietern wie Automation Technology, Azure Kinect, Benano, Heliotis, IDS Ensenso, Intel Realsense, Lucid Helios, LMI Gocator, Mech-Mind, Nerian Ruby, Photoneo PhoXi, Shenzhen SinceVision (SSZN), Zivid und anderen zu importieren. Punktwolken und ZMaps werden effizient verwaltet und ermöglichen die Durchführung von 3D-Verarbeitungs- und Analysevorgängen.
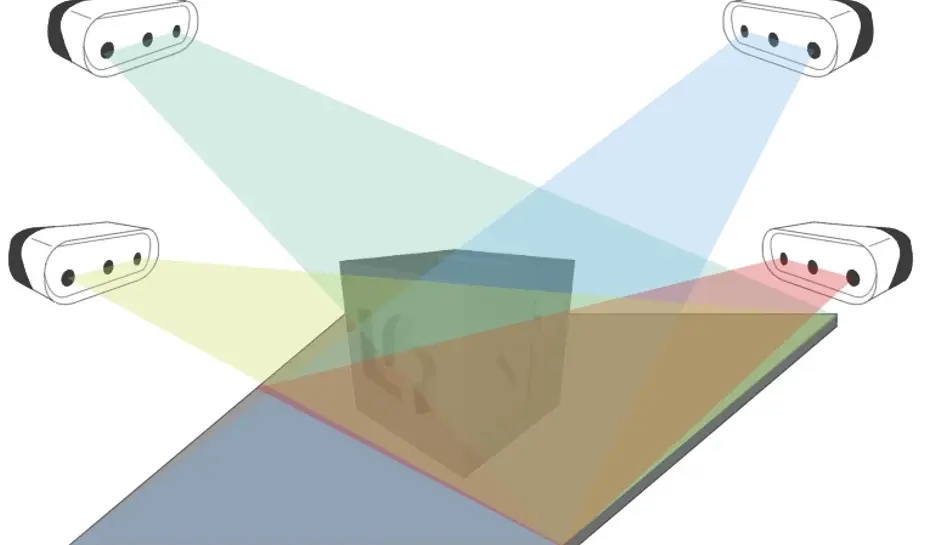
3D-Sensor-Fusion
3DSensor Fusion ist eine Funktion, die die Zusammenführung von Punktwolken verschiedener Seiten desselben Objekts ermöglicht. Sie können mehrere 3D-Sensoren an verschiedenen Positionen einsetzen, um ein Objekt auf einmal vollständig zu erfassen. Der Vorgang gliedert sich in eine Kalibrierungsphase und eine Zusammenführungsphase. Dadurch erfolgt die Zusammenführung schnell, und die Kalibrierung ist unabhängig von den Objekten, die Sie erfassen möchten. Schließlich liefert dieses Verfahren optimierte Punktwolken, bei denen doppelte Punkte entfernt wurden und alle Attribute (Farben, Normalen usw.) der zusammengeführten Punktwolken erhalten bleiben.
3D-Viewer
Verwenden Sie die Klasse „3D Viewer“ von Easy3D, um eine interaktive 3D-Darstellung zu erstellen. Der 3D Viewer kann Punktwolken und 3D-Objekte anzeigen. Er nutzt die OpenGL-Schnittstelle und erfordert ein kompatibles Anzeigegerät.
Weitere Vorteile
Neo-Lizenzierungssystem
Neo ist das neue Lizenzierungssystem. Es ist zuverlässig, auf dem neuesten Stand der Technik und steht nun für die Speicherung von eVision- und eGrabber-Lizenzen zur Verfügung. Mit Neo können Sie wählen, wo Sie Ihre Lizenzen aktivieren möchten – entweder auf einem Neo-Dongle oder in einem Neo-Software-Container. Sie kaufen eine Lizenz und entscheiden sich später.
Neo-Dongles bieten robuste Hardware und die Flexibilität, von einem Computer auf einen anderen übertragen zu werden. Neo-Software-Container benötigen keine spezielle Hardware, sondern sind stattdessen an den Computer gebunden, auf dem sie aktiviert wurden.
Neo wird mit einem eigenen, dedizierten Neo-Lizenzmanager ausgeliefert, der in zwei Varianten erhältlich ist: als intuitive, benutzerfreundliche grafische Benutzeroberfläche und als Befehlszeilenschnittstelle, die eine einfache Automatisierung der Neo-Lizenzierungsvorgänge ermöglicht.
Alle eVision-Bibliotheken für Windows und Linux
- Microsoft Windows 11, 10 für x86-64 (64-Bit) Prozessorarchitektur
- Microsoft Windows 11, 10 IoT Enterprise auf x86_64-Systemen
- Linux für x86-64 (64-Bit) und ARMv8-A (64-Bit) Prozessorarchitekturen mit einer glibc-Version größer oder gleich 2.18
eVision Studio
Komplexe Bildverarbeitungsabläufe lassen sich über eine grafische Benutzeroberfläche entwerfen. Die Sammlung dieser Werkzeuge spiegelt die Vielfalt und die Leistungsfähigkeit der eVision-Bibliotheken wider. Der der Verarbeitungspipeline entsprechende Quellcode in C++, Python und C# wird automatisch generiert und dient als interaktive Dokumentation der eVision-API. eVision Studio kann Live-Bildquellen wie beispielsweise GigE Vision-Kameras, einen Coaxlink-Framegrabber oder eGrabber-Recorder-Sequenzen verarbeiten.
Diese Anwendung ist kostenlos, läuft unter Windows und Linux und ist mit Intel- und ARM-64-Bit-Architekturen kompatibel.
Software
- Host PC Operating System
-
eVision is a set of 64-bit libraries that require an Intel compatible processor with the SSE4 instruction set or an ARMv8-A compatible processor.
eVision can be used on the following operating systems:
Microsoft Windows 11, 10 for x86-64 (64-bit) processor architecture
Microsoft Windows 11, 10 IoT Enterprise for x86-64 systems
Linux for x86-64 (64-bit) and ARMv8-A (64-bit) processor architectures with a glibc version greater or equal to 2.18
Remote connections
Remote connections are allowed using remote desktop, TeamViewer or any other similar software.
Virtual machines
Virtual machines are supported. Microsoft Hyper-V, Oracle VirtualBox and libvirt hypervisors have been successfully tested.
Only the Neo Licensing System is compatible with virtualization.
Minimum requirements:
2 GB RAM to run an eVision application
8 GB RAM to compile an eVision application
Between 100 MB and 2 GB free hard disk space for libraries, depending on selected options.
- APIs
-
Supported programming languages :
The eVision libraries and tools support C++, Python and the programming languages compatible with the .NET (C#, VB.NET)
C++ requirements: A compiler compatible with the C++ 11 standard is required to use eVision
Python requirements: Python 3.11 or later is required to use the Python bindings for eVision
.NET requirements: .NET framework 4.8 (or later) or the .NET platform 6.0 (or later) are supported
Supported Integrated Development Environments:
Microsoft Visual Studio 2017 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2019 (C++, C#, VB .NET, C++/CLI)
Microsoft Visual Studio 2022 (C++, C#, VB .NET, C++/CLI)
QtCreator 4.15 with Qt 5.12
Ordering Information
- Product status
-
Released
- Product code - Description
-
PC4184 Open Easy3DMatch for USB dongle
PC4334 Open eVision Easy3DMatch
- Included libraries
-
Easy3D
Easy3DMatch
- Related products
-
PC6512 eVision/Open eVision USB Dongle (empty)
PC6514 Neo USB Dongle (empty)